中值滤波去噪
1 | import cv2 |
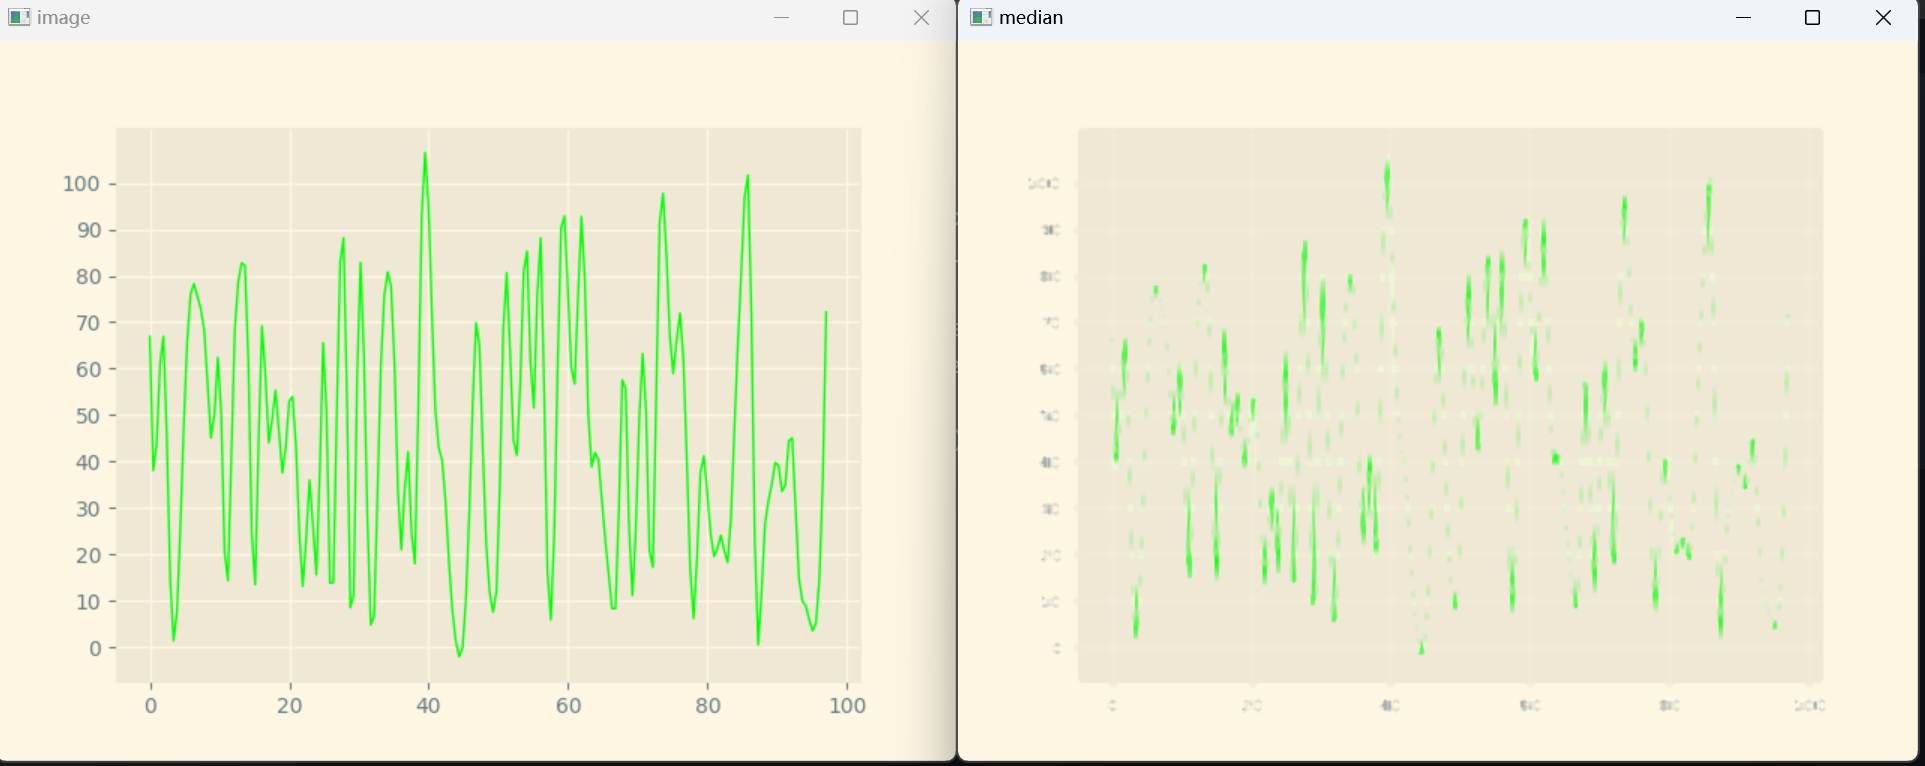
https://blog.yukifuhane.cn.eu.org/2023/07/14/%E4%B8%AD%E5%80%BC%E6%BB%A4%E6%B3%A2%E5%8E%BB%E5%99%AA/
本博客所有文章除特别声明外,均采用 CC BY-NC-SA 4.0 许可协议。转载请注明来源 YuKiFuHaNeの博客!
相关推荐

2023-07-14
OpenCV 轮廓检测
轮廓检测:cv2.findContours(img,mode,method) mode:轮廓检索模式 ·RETR_EXTERNAL 只检测最外面的轮廓 ·RETR_LIST 检索所有的轮廓,并将其保存到一条链表当中 ·RETR_CCOMP 检索所有的轮廓,并将他们组织为两层:顶层是各部分的外部边界,第二层是空洞的边界 ·RETR_TREE 检索所有的轮廓,并重构嵌套轮廓的整个层次method:轮廓逼近方法 ·CHAIN_APPROX_NONE 以Freeman链码的方式输出轮廓,所有其他方法使出多边形(顶点的序列) ·CHAIN_APPROX_SIMPLE 压缩水平的、垂直和斜的部分,也就是,函数只保留他们的终点部分 123456789101112131415161718192021222324252627282930313233#cv2.findContours(img,mode,method)#***** 要一个通道 **...

2023-07-14
OpenCV 形态学操作:腐蚀与膨胀
代码12345678910111213141516171819import cv2import numpy as npimg = cv2.imread("a28.png")ret,thresh = cv2.threshold(img,127,255,cv2.THRESH_BINARY_INV,0)cv2.imshow("thresh",thresh)cv2.waitKey(500)# cv2.destroyAllWindows()#腐蚀kernel = np.ones((3,3),dtype=np.uint8)erosion = cv2.erode(thresh,kernel,iterations=1) #literations 为迭代次数# res = np.hstack(erosion)cv2.imshow('erosion',erosion)cv2.waitKey(0)# cv2.destroyAllWindows()#膨胀dige_dilate = cv2.dilate(thresh,kernel,...
2023-07-14
ROI 感兴趣区域的截取
image[Y起点:Y终点,X起点:X终点] 1234567891011import cv2import numpy as npfrom matplotlib import pyplot as pltimport matplotlibimg = cv2.imread("a28.png")rows,cols,chn = img.shapeprint(rows,cols,chn)img1 = img[100:500,200:600]cv2.imshow("img1",img1)cv2.waitKey(0)cv2.destroyAllWindows()
2023-07-14
OpenCV 图像数值相加
1234567import cv2img = cv2.imread("a28.png")img1 = img + 10cv2.imshow('img',img)cv2.imshow("img+10",img1)cv2.waitKey(0)

2023-07-14
Python 播放声音的几种方法
方法一:playsound moduleplaysound module是一个可以跨平台使用的库,不需要其他依赖的库,直接利用pip install playsound安装就行。 12from playsound import playsoundplaysound('mysong.mp3') 只需要输入上面两行代码就可以实现,可以用来播放mp3和wav文件等,但有时会出现找不到文件的错误,并跳出执行环境,从网上查了很多,有的是说文件名出现空格的缘故,通过以下方式处理,运行时依然出问题。 123speakpath = "mysong.mp3"speakpath = speakpath.replace(" ", "%20")playsound(speakpath) 方法二:play_mp3看了看是2020年10月份新出的第三方库,比较简单,两行代码;调用前需要通过Pip install Play_mp3安装。 12import Play_mp3Play_mp3.play(filename-here) ...
2023-07-14
Sobel 算子
Sobel算子:是离散微分算子(discrete differentiation operator),用来计算图像灰度的近似梯度,梯度越大越有可能是边缘。 Soble算子的功能集合了高斯平滑和微分求导,又被称为一阶微分算子,求导算子,在水平和垂直两个方向上求导,得到的是图像在X方法与Y方向梯度图像。 缺点:比较敏感,容易受影响,要通过高斯模糊(平滑)来降噪。 算子是通过权重不同来扩大差异。 梯度计算:(在两个方向求导,假设被作用图像为 I) 水平变化: 将 I 与一个奇数大小的内核 Gx进行卷积。比如,当内核大小为3时, Gx的计算结果为: 垂直变化: 将:math:I 与一个奇数大小的内核 Gy进行卷积。比如,当内核大小为3时, Gy的计算结果为: 在图像的每一点,结合以上两个结果求出近似梯度: 有时也用下面更简单公式代替,计算速度快:(最终图像梯度)。 代码123456789101112131415161718192021222324252627282930313233import cv2import numpy as np#dest = cv2.Sobel(src,...


