Scharr 算子与 Laplacian 算子
概念
Scharr:
当内核大小为3时, 以上Sobel内核可能产生比较明显的误差(毕竟,Sobel算子只是求取了导数的近似值)。 为解决这一问题,OpenCV提供了 Scharr 函数,但该函数仅作用于大小为3的内核。该函数的运算与Sobel函数一样快,但结果却更加精确,不怕干扰,其内核为:
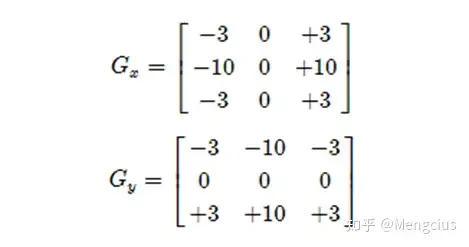
拉普拉斯算子(Laplacian):
拉普拉斯算子是图像邻域内像素灰度差分计算的基础,通过二阶微分推导出的一种图像邻域增强算法。它的基本思想是当邻域的中心像素灰度低于它所在邻域内的其他像素的平均灰度时,此中心像素的灰度应该进一步降低;当高于时进一步提高中心像素的灰度,从而实现图像锐化处理。
在算法实现过程中,通过对邻域中心像素的四方向或八方向求梯度,并将梯度和相加来判断中心像素灰度与邻域内其他像素灰度的关系,并用梯度运算的结果对像素灰度进行调整。
一个连续的二元函数f(x,y),其拉普拉斯运算定义为:
对于数字图像,拉普拉斯算子可以简化为:
也可以按卷积形式表示:
其中K=1,I=1时H(r,s)取下式,四方面模板:
通过模板可以发现,当邻域内像素灰度相同时,模板的卷积运算结果为0;当中心像素灰度高于邻域内其他像素的平均灰度时,模板的卷积运算结果为正数;当中心像素的灰度低于邻域内其他像素的平均灰度时,模板的卷积的负数。对卷积运算的结果用适当的衰弱因子处理并加在原中心像素上,就可以实现图像的锐化处理。
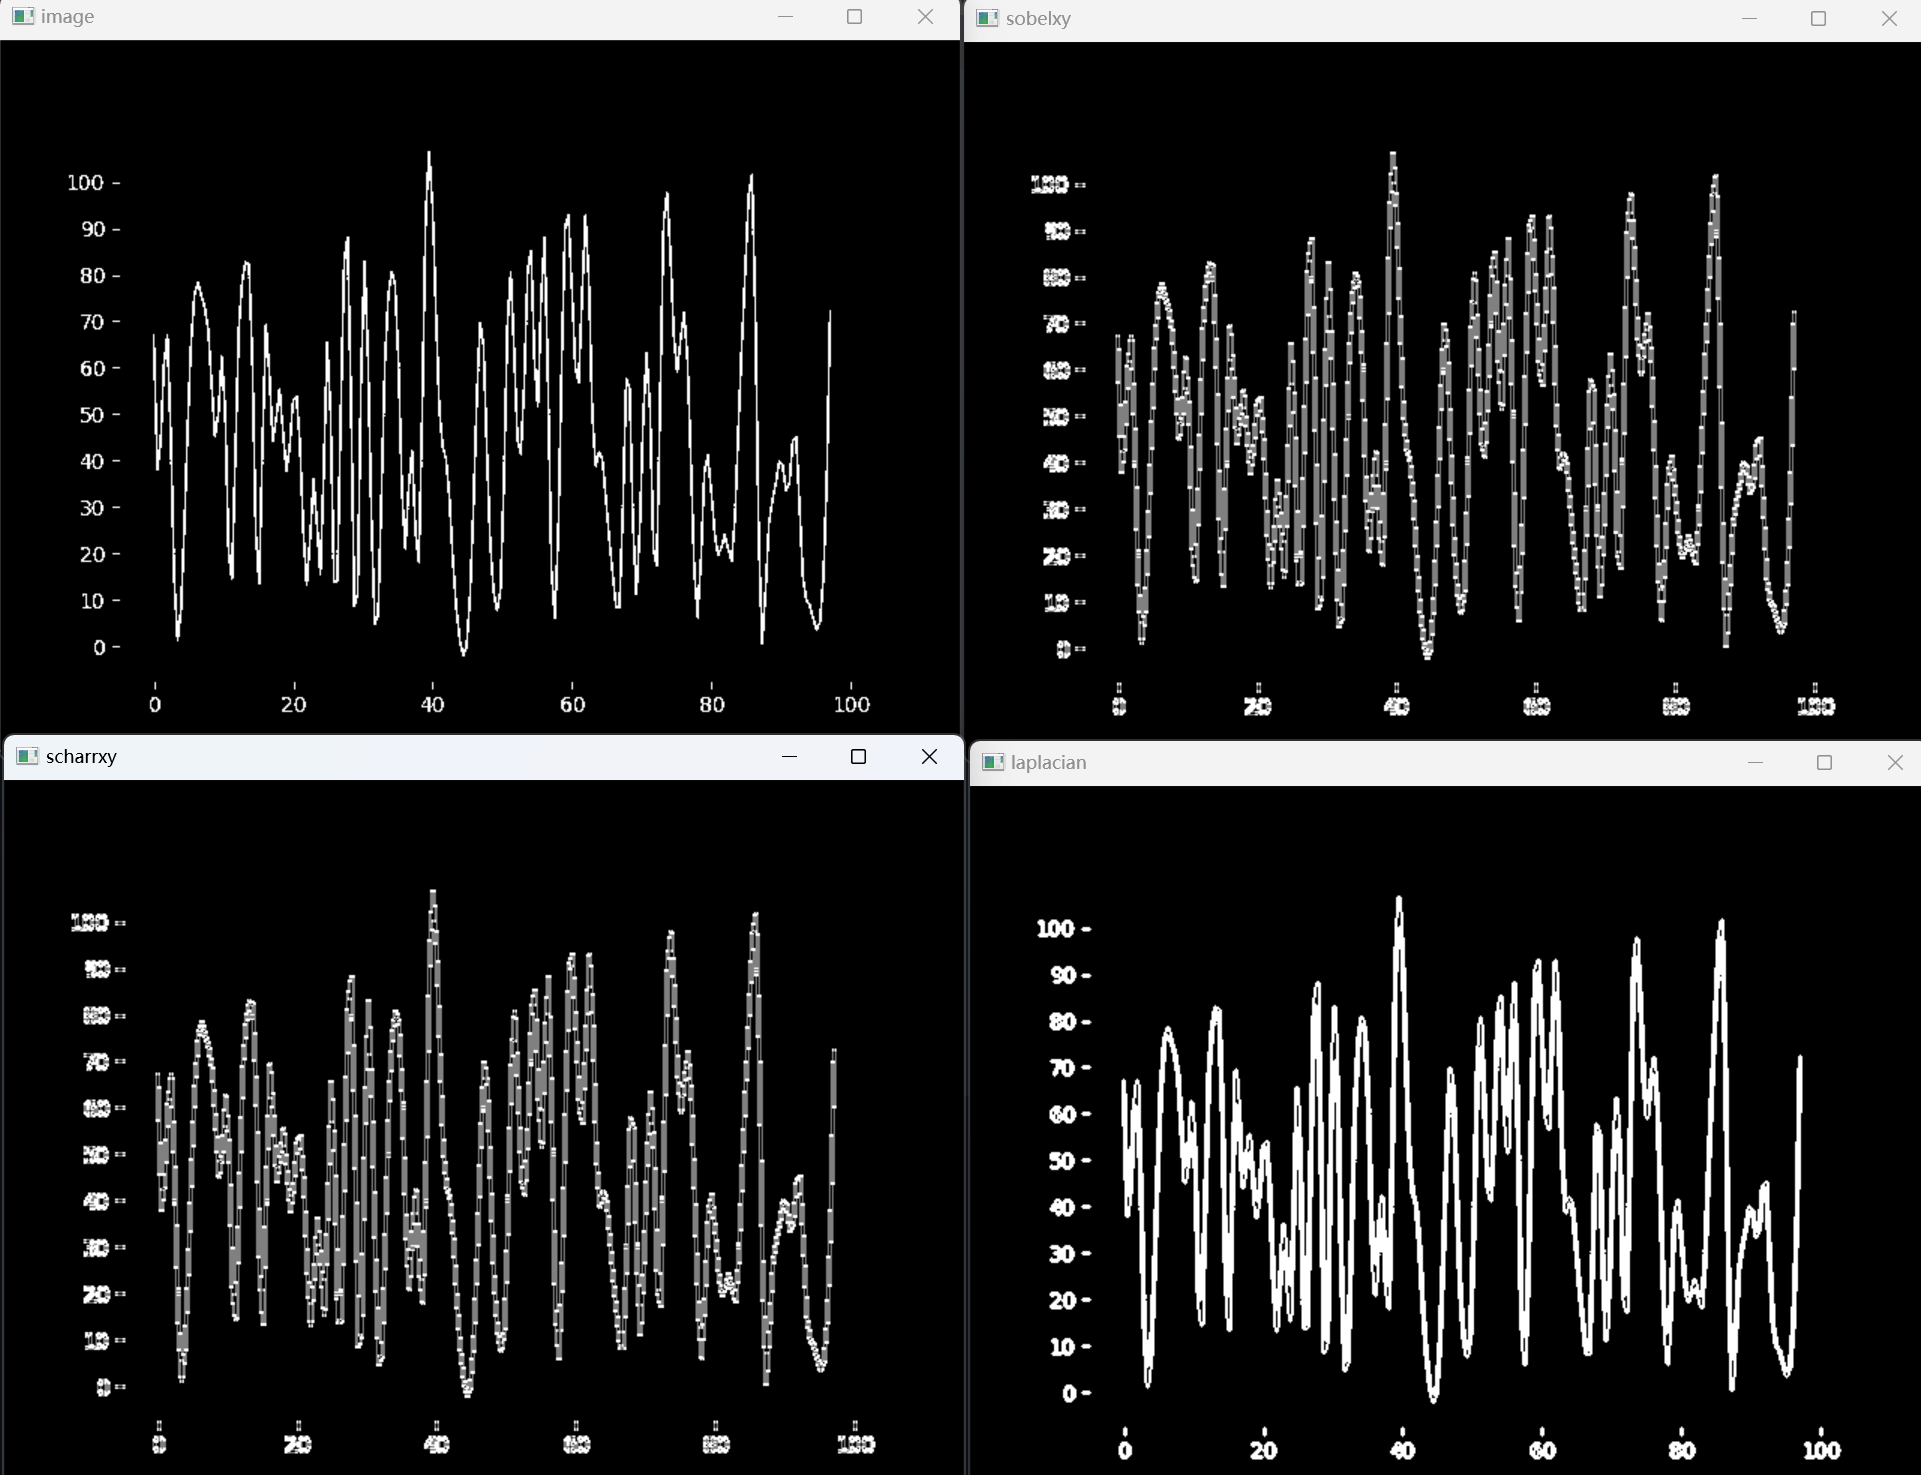
代码
1 | import cv2 |
本博客所有文章除特别声明外,均采用 CC BY-NC-SA 4.0 许可协议。转载请注明来源 YuKiFuHaNeの博客!
相关推荐

2023-07-14
Sobel 算子
Sobel算子:是离散微分算子(discrete differentiation operator),用来计算图像灰度的近似梯度,梯度越大越有可能是边缘。 Soble算子的功能集合了高斯平滑和微分求导,又被称为一阶微分算子,求导算子,在水平和垂直两个方向上求导,得到的是图像在X方法与Y方向梯度图像。 缺点:比较敏感,容易受影响,要通过高斯模糊(平滑)来降噪。 算子是通过权重不同来扩大差异。 梯度计算:(在两个方向求导,假设被作用图像为 I) 水平变化: 将 I 与一个奇数大小的内核 Gx进行卷积。比如,当内核大小为3时, Gx的计算结果为: 垂直变化: 将:math:I 与一个奇数大小的内核 Gy进行卷积。比如,当内核大小为3时, Gy的计算结果为: 在图像的每一点,结合以上两个结果求出近似梯度: 有时也用下面更简单公式代替,计算速度快:(最终图像梯度)。 代码123456789101112131415161718192021222324252627282930313233import cv2import numpy as np#dest = cv2.Sobel(src,...

2023-07-14
OpenCV 直方图与傅里叶变换
123456789101112131415161718192021222324252627282930313233343536373839404142434445464748495051525354555657import cv2import numpy as npimport matplotlib.pyplot as plt#cv2.calcHist(images,channels,mask,histSize,ranges)''' ·images 原图像图像格式为uint8或float32.当传入函数是用中括号[],例如[img] ·channels 同样用中括号来,他会告函数我们统幅图像的直方图。如果传入图像是灰度图他的值就是[0],如是彩色图像的传入参数可以是[0][1][2]他们对应的是BRG ·mask 掩模图像。统整幅图像的直方图就把他的None。但是如果你想统图像莫一部分的直方图的你就制作一个掩模图像并使用他 ·histSize BIN的数目。应用中括号来 ·ranges ...

2023-07-14
图像金字塔:高斯金字塔与拉普拉斯金字塔
高斯金字塔(拿0填充,会损失精度)(用来向下采样,主要的图像金字塔) 向下采样方法(缩小,从底部往顶部走) 向上采样(放大,从顶到底部走) 缩小图像,一般推荐使用**CV_INETR_AREA(区域插值)**来插值; 放大图像,推荐使用CV_INTER_LINEAR(线性插值); 拉普拉斯金字塔(从金字塔低层图像重建上层未采样图像,在数字图像处理中也即是预测残差,可以对图像进行最大程度的还原,配合高斯金字塔一起使用): 第一层:原始图像-down-up; 第二层:第一层结果-down-up 图像金字塔—-高斯和拉普拉斯 代码1234567891011121314151617181920212223242526272829303132import cv2import numpy as npimg = cv2.imread("dm.png")print(img.shape)cv2.imshow('img',img)#向上采样(放大)up = cv2.pyrUp(img)print(up.s...
2023-07-14
OpenCV 形态学操作:腐蚀与膨胀
代码12345678910111213141516171819import cv2import numpy as npimg = cv2.imread("a28.png")ret,thresh = cv2.threshold(img,127,255,cv2.THRESH_BINARY_INV,0)cv2.imshow("thresh",thresh)cv2.waitKey(500)# cv2.destroyAllWindows()#腐蚀kernel = np.ones((3,3),dtype=np.uint8)erosion = cv2.erode(thresh,kernel,iterations=1) #literations 为迭代次数# res = np.hstack(erosion)cv2.imshow('erosion',erosion)cv2.waitKey(0)# cv2.destroyAllWindows()#膨胀dige_dilate = cv2.dilate(thresh,kernel,...
2023-07-14
OpenCV 模板匹配的六种匹配方法
TemplateMatchModes: ·TM-SQDIFF 计算平方不同,计算出来的值越小,越相关·TM_CCORR 计算相关性,计算出来的值越大,越相关·TM_CCOEFF 计算相关系数,计算出来的值越大,越相关·TM_SQDIFF_NORMED 计算归一化平方不同,计算出来的值越接近0,越相关·TM_CCORR_NORMED 计算归一化相关性,计算出来的值越接近1,越相关`TM_CCOEFF_NORMED 计算归一化相关系数,计算出来的值越接近1,越相关 1234567891011121314151617181920212223242526272829303132333435363738394041#TemplateMatchModes''' ·TM-SQDIFF 计算平方不同,计算出来的值越小,越相关 ·TM_CCORR 计算相关性,计算出来的值越大,...

2023-07-14
低通滤波与高通滤波
概念 代码12345678910111213141516171819202122232425262728293031323334import cv2import numpy as npfrom matplotlib import pyplot as pltimg = cv2.imread('face.png',0)img_float32 = np.float32(img)dft = cv2.dft(img_float32,flags = cv2.DFT_COMPLEX_OUTPUT)dft_shift = np.fft.fftshift(dft)rows,cols = img.shapecrow,ccol = int(rows/2),int(cols/2) #中心位置'''#低通滤波mask = np.zeros((rows,cols,2),np.uint8)mask[crow-30:crow+30,ccol-30:ccol+30] = 1'''#高通滤波mask = np.ones((...

